Поворотный механизм для камеры на 3-х сервоприводах MG996R
Просмотр ограничен
Пожалуйста, авторизуйтесь, чтобы просматривать 3D модель и изменять её параметры.
Войти в аккаунтРуководство по печати и рекомендации
Общее описание и особенности конструкции модели
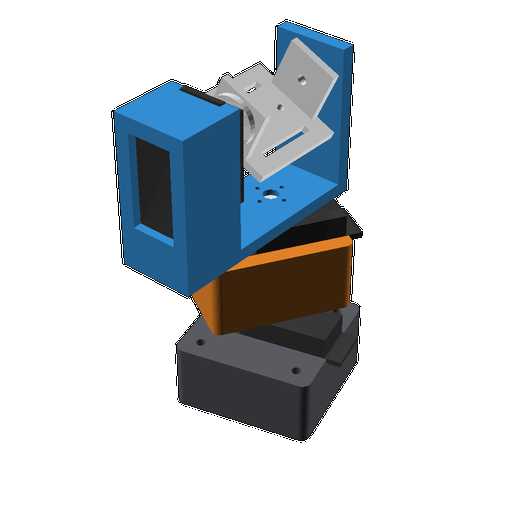
Представленная 3D-модель представляет собой универсальный поворотный механизм, предназначенный для установки и управления камерами или другими легкими оптическими устройствами с использованием трех сервоприводов типа MG996R. Конструкция разработана с учетом обеспечения двух степеней свободы: панорамирования (поворот по горизонтали) и наклона (поворот по вертикали). Основными элементами являются: основание, на котором монтируются сервоприводы, поворотная платформа (площадка для камеры) и промежуточные кронштейны, связывающие сервоприводы с площадкой. Особое внимание уделено обеспечению жесткости конструкции за счет оптимального расположения элементов и выбора толщины стенок, а также предусмотрены посадочные места с учетом стандартных размеров сервоприводов MG996R и их стандартных качалок (horns). Параметризация модели позволяет адаптировать размеры посадочных отверстий, габариты платформы и кронштейнов под конкретные нужды, а также учесть вариативность размеров самих сервоприводов и используемого крепежа.
Варианты конфигурации и модификации
Данная модель является параметрической, что предоставляет широкие возможности для ее адаптации. Параметр resolution (разрешение) влияет на детализацию криволинейных поверхностей. Параметры, связанные с размерами сервоприводов (servo_length, servo_width, servo_height_body, servo_height_top, servo_shaft_height, shaft_offset), позволяют точно настроить модель под используемый сервопривод, если он отличается от стандартного MG996R. Параметры крепежных элементов (screw_diameter, hole_distance_length, hole_distance_width, horn_diameter, horn_thickness, horn_pcd) дают возможность адаптировать модель под конкретный тип винтов, гаек и качалок сервоприводов. Размер люльки для камеры (cradle_width, cradle_depth) и ее высота (cradle_ear_height, cradle_axis_height) настраиваются под габариты самой камеры. Общая геометрия кронштейнов (yoke_depth, yoke_height) и толщина стенок (wall_thickness) могут быть изменены для достижения требуемой прочности или уменьшения веса. Параметр tolerance (посадочный зазор) позволяет оптимизировать посадку деталей для легкой сборки или, наоборот, для более плотного соединения. Параметры углов поворота (pan_1_angle, pan_2_angle, tilt_angle) не влияют на геометрию самой модели, но могут быть использованы при проектировании управляющей электроники или программного обеспечения для ограничения движения.
Сферы и сценарии практического применения
Поворотный механизм идеально подходит для создания систем видеонаблюдения с расширенными возможностями, например, для домашнего использования, мониторинга мастерской или хобби-проектов. В робототехнике и на базе дронов (включая квадрокоптеры) он может служить для стабилизации камеры, создания систем слежения за объектом или для панорамной съемки. В образовательных целях модель может быть использована для демонстрации принципов работы кинематических схем и управления сервоприводами. Для фото- и видеографов механизм может стать основой для самодельного стабилизатора (gimbal) или управляемого штатива для съемки таймлапсов (timelapse) и панорам. В системах автоматизации и умного дома может применяться для позиционирования датчиков или исполнительных механизмов.
Рекомендации по изготовлению
Для изготовления данной модели рекомендуется использовать пластики с хорошей механической прочностью и жесткостью, такие как PETG (полиэтилентерефталат-гликоль — прочный и стойкий к УФ-излучению пластик) или ABS (акрилонитрилбутадиенстирол — прочный, но требующий хорошей вентиляции и подогреваемой платформы). PLA (полилактид — биоразлагаемый пластик) также может быть использован, особенно для некритических нагрузок, благодаря своей простоте печати. Оптимальная высота слоя — 0.15-0.2 мм для достижения баланса между скоростью печати и детализацией. Плотность внутреннего заполнения (Infill) — от 30% до 50%, с использованием структуры типа 'gyroid' (гироид — пространственная ячеистая структура) или 'cubic' (кубическая — повторяющийся куб) для оптимального сочетания прочности и веса. Ориентация детали на печатном столе критически важна и должна быть выбрана так, чтобы слои печати были перпендикулярны основным силовым нагрузкам (см. FAQ, вопрос 5). Поддерживающие структуры (Supports) могут потребоваться для нависающих элементов, таких как отверстия для крепежа или элементы крепления сервоприводов, в зависимости от выбранной ориентации.