Параметрический цилиндрический подпятник для ножки робота
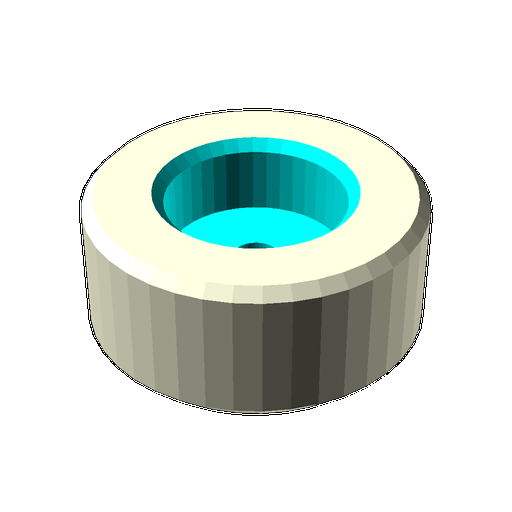
Деталь для крепления робота к поверхности. Имеет посадочное место для ножки, отверстие для винта и противоскользящие канавки.
Пресеты настроек
Сохранено!
Все модели на сайте являются прототипами. Проверку размеров, зазоров и валидацию для конечного применения пользователь выполняет самостоятельно.
Просмотр ограничен
Пожалуйста, авторизуйтесь, чтобы просматривать 3D модель и изменять её параметры.
Войти в аккаунтРуководство по печати и рекомендации
Общее описание и особенности конструкции модели
Данная модель представляет собой высокотехнологичный параметрический цилиндрический подпятник, разработанный специально для обеспечения стабильного контакта робототехнических систем с различными типами поверхностей. Конструкция сочетает в себе функциональность опорного элемента и защитного кожуха. Основные инженерные особенности включают:
- Центральное посадочное гнездо для фиксации ножки или трубки с возможностью регулировки глубины и диаметра.
- Концентрические канавки (протектор) для обеспечения высокого коэффициента трения и предотвращения скольжения.
- Специализированное углубление под шляпку винта, позволяющее надежно крепить деталь к корпусу робота или нижней части опоры.
- Геометрические фаски (Chamfers — скосы) для облегчения монтажа и обеспечения плавного хода при контакте с поверхностью.
Варианты конфигурации и модификации
Параметризация модели позволяет адаптировать деталь под практически любые технические условия:
- Геометрия посадки: Изменение параметров 'leg_diameter' (диаметр ножки) и 'leg_depth' (глубина посадки) позволяет интегрировать подпятник в конструкции любого калибра — от миниатюрных сервисных роботов до тяжелых промышленных платформ.
- Габариты основания: Параметры 'pad_diameter' (внешний диаметр) и 'pad_height' (высота) позволяют изменять площадь опоры для распределения нагрузки или увеличивать высоту подпятника для компенсации зазоров.
- Противоскользящий профиль: Настройка количества ('tread_rings_count') и глубины ('tread_depth') канавок позволяет оптимизировать сцепление в зависимости от типа покрытия (от гладкого пола до грунта).
Сферы и сценарии практического применения
Модель предназначена для широкого спектра инженерных задач:
- Робототехника: Изготовление опорных стоек для мобильных платформ, гусеничных роботов и манипуляторов.
- Промышленная автоматизация: Создание защитных наконечников для направляющих или опорных элементов конвейерных систем.
- Хобби и DIY: Изготовление кастомных ножек для мебели, стоек для оборудования или специализированных креплений в мастерской.
- Спортивное оборудование: Создание базовых элементов для фиксации малых мобильных конструкций.
Рекомендации по изготовлению
Для достижения оптимальных механических свойств рекомендуется придерживаться следующих параметров:
- Материал: Рекомендуется использовать PETG (полиэтилентерефталат-гликоль — термостойкий и прочный пластик) для обеспечения износостойкости или TPU (термопластичный полиуретан — гибкий эластомер) для достижения максимального сцепления. Для прототипирования допустим PLA (полилактид — биоразлагаемый пластик).
- Заполнение: Рекомендуемый Infill (плотность внутреннего заполнения) — 40-60% с типом сетки 'Gyroid' для равномерного распределения нагрузки во всех направлениях.
- Стенки: Увеличьте количество периметров (Wall Line Count) до 4-5 для обеспечения жесткости силового узла.
- Ориентация: Печать рекомендуется вертикально (основанием вниз). Это обеспечит максимальную прочность посадочного гнезда и точность формирования канавок протектора.
- Поддержки: При стандартных параметрах Supports (поддерживающие структуры) не требуются, так как геометрия модели самоподдерживающаяся.
Часто задаваемые вопросы (FAQ)
Конструкция основана на цилиндрической геометрии, которая обладает естественной сопротивляемостью кручению и изгибу. Основная нагрузка распределяется по стенкам посадочного гнезда, которые работают как ребра жесткости. При увеличении параметра 'pad_height' (высота подпятника) рекомендуется увеличивать количество стенок (Wall Line Count), чтобы избежать деформации цилиндра под вертикальным весом робота.
Параметры 'leg_diameter' (диаметр гнезда) и 'leg_depth' (глубина) напрямую определяют допуск на посадку. Для обеспечения плотного соединения рекомендуется выставлять диаметр с учетом технологического зазора в 0.2-0.4 мм, который зависит от точности вашего принтера. Параметр 'lead_in_chamfer' (фаска для удобства вставки) критически важен для предотвращения заклинивания ножки при сборке.
Модель спроектирована под стандартные винты. Параметр 'screw_diameter' (диаметр отверстия) рассчитан на винт М4 с учетом небольшого зазора для облегчения вкручивания. Углубление под шляпку ('screw_head_depth') позволяет винту полностью утопиться, чтобы он не мешал контакту с поверхностью. Рекомендуется использовать винты с шестигранной головкой или шляпкой под шлиц для надежной фиксации.
При использовании PETG (полиэтилентерефталат-гликоль) деталь демонстрирует высокую износостойкость. Концентрические канавки ('tread_rings') выполняют роль демпферов, распределяя давление по поверхности и предотвращая локальный износ пластика. При работе в условиях высокой вибрации рекомендуется использовать материал с более высоким модулем упругости, чтобы избежать усталостного разрушения стенок гнезда.
Ориентация модели вертикально (основанием вниз) является оптимальной. В этом случае слои печати располагаются параллельно поверхности контакта, что обеспечивает максимальную прочность стенок гнезда против расширения. Если печатать модель горизонтально, слои будут перпендикулярны вектору нагрузки, что может привести к расслоению (Delamination — разделению слоев) и разрушению посадочного места под весом робота.